Aktiv førerassistent

<?xml version="1.0" standalone="yes"?>

Innledning

"Active driver assist" er et førerhjelpsystem for bruk utenfor tettbebygde strøk, på brede veier og med synlige linjer.

Dette systemet består av funksjonene "Adaptiv fartsholder"Adaptiv fartsholder og "Filsentrering".

Kapittel

Adaptiv fartsholder

<?xml version="1.0" standalone="yes"?>

Innledning

Basert på informasjon fra en radar eller et kamera gir Stop and Go adaptiv cruise control-funksjonen deg mulighet til å holde en valgt hastighet, kjent som marsjfart, samtidig som du holder trygg avstand til kjøretøyet foran i samme kjørefelt.

Kapittel

Fartsholder

<?xml version="1.0" standalone="yes"?>

Fartsholder-funksjonen kontrollerer motoren og bremsesystemet for å hjelpe deg med å opprettholde en kjørehastighet du har valgt, kjent som marsjfart.

Cruisehastigheten kan innstilles på en hvilken som helst hastighet over 20 km/t.

Kapittel

Hastighetsbegrenser

<?xml version="1.0" standalone="yes"?>

Hastighetsbegrenserfunksjonen styrer motor- og bremsesystemet for å hjelpe deg med ikke å overskride en kjørehastighet som du har valgt, kjent som fartsgrensen.

Du kan aktivere hastighetsbegrenserfunksjonen fra 0 km/t.

Kapittel

Registrering av veiskilt

<?xml version="1.0" standalone="yes"?>

Systemet viser fartsgrenser på instrumentpanelet i henhold til veiskilt som er oppdaget ved siden av veien.

Kapittel

Advarsel om sjåførtretthet

<?xml version="1.0" standalone="yes"?>

Innledning

warning

Denne funksjonen er en ekstra førerhjelp når det er fare for tretthet. Funksjonen fungerer ikke på kjøretøyet. Denne funksjonen kan ikke under noen omstendigheter erstatte førerens årvåkenhet og ansvar under kjøring.

Føreren må alltid tilpasse kjøringen etter omgivelsene og kjøreforholdene, uavhengig av systemindikasjoner.

Kapittel

Advarsel om førerens oppmerksomhet

<?xml version="1.0" standalone="yes"?>

Innledning

warning

Denne funksjonen er en ekstra førerhjelp når det er fare for distraksjon. Funksjonen fungerer ikke på kjøretøyet. Denne funksjonen kan ikke under noen omstendigheter erstatte førerens årvåkenhet og ansvar under kjøring.

Føreren må alltid tilpasse kjøringen etter omgivelsene og kjøreforholdene, uavhengig av systemindikasjoner.

Kapittel

Aktiv nødbremsing

<?xml version="1.0" standalone="yes"?>

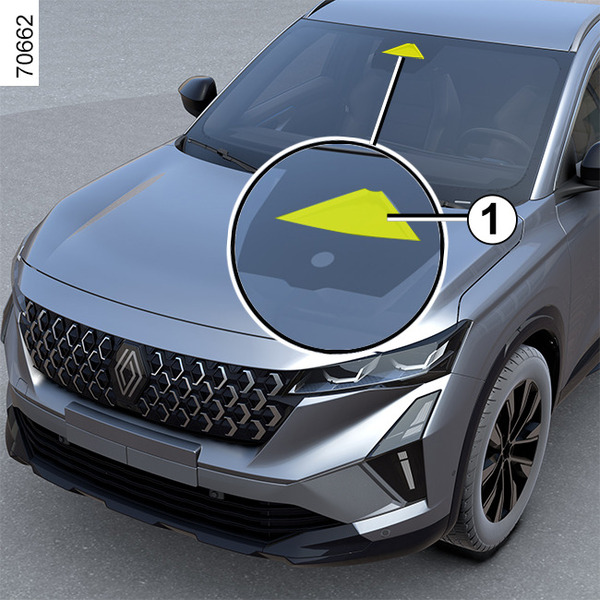
Systemet bruker informasjon fra kameraet 1 og radaren 2 til å bestemme avstanden mellom kjøretøyet

  • fra kjøretøyet foran i samme kjørefelt

eller

Kapittel

Varsling om trygg avstand

<?xml version="1.0" standalone="yes"?>

Ved hjelp av informasjon fra radaren 2 og kameraet 1 varsler denne funksjonen om hvor mange sekunder det er mellom bilen din og bilen foran, slik at du kan holde en trygg avstand til kjøretøyet foran.

Kapittel