Adaptivni tempomat

<?xml version="1.0" standalone="yes"?>

Na osnovu informacija sa radara ili kamere, funkcija adaptivnog tempomata (ili funkcija adaptivnog tempomata Stop and Go na vozilima sa automatskim menjačem)omogućava održavanje izabrane brzine, koja se naziva putnom brzinom, uz održavanje odstojanja od vozila koje se nalazi ispred vas u traci.

Poglavlje

Tempomat

<?xml version="1.0" standalone="yes"?>

Funkcija tempomata kontroliše motor i kočioni sistem kako bi vam pomogla da održite brzinu vožnje koju ste izabrali, poznatu pod nazivom putna brzina.

Putna brzina može da se podesi na bilo koju brzinu veću od 30 km/h.

tip

U zavisnosti od vozila, funkciju tempomata možete da povežete sa funkcijom „Prepoznavanje saobraćajnih znakova“ Detekcija saobraćajnih znakova.

Poglavlje

Limiter brzine

<?xml version="1.0" standalone="yes"?>

Funkcija limiter brzine kontroliše motor i kočioni sistem kako bi vam pomogla da ne prekoračite brzinu vožnje koju ste izabrali, poznatu pod nazivom granična brzina.

tip

U zavisnosti od vozila, funkciju limitera brzine možete da povežete sa funkcijom „Prepoznavanje saobraćajnih znakova“ Detekcija saobraćajnih znakova.

Poglavlje

Detekcija saobraćajnih znakova

<?xml version="1.0" standalone="yes"?>

Sistem prikazuje ograničenja brzine na instrument tabli u skladu sa detektovanim saobraćajnim znakovima pored puta.

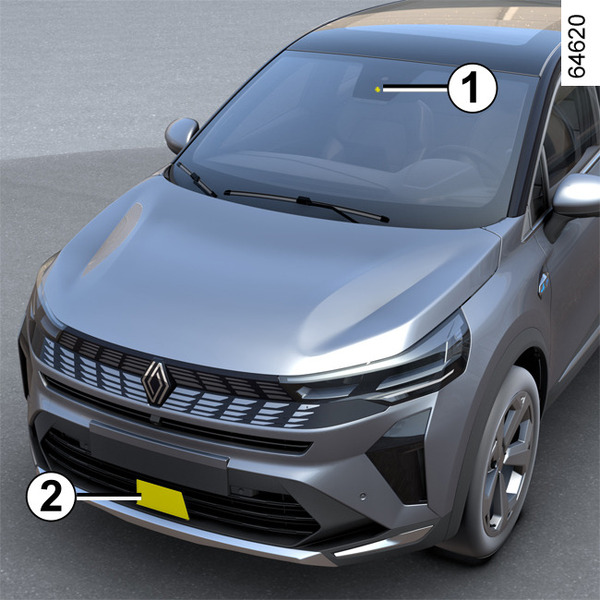
Uglavnom koristi informacije preuzete od kamere 1 pričvršćene na vetrobran iza retrovizora.

Poglavlje

Upozorenje na zamor vozača

<?xml version="1.0" standalone="yes"?>

Uvod

warning

Ova funkcija je dodatna pomoć u vožnji u slučaju rizika od zamora. Funkcija ne radi na vozilu. Funkcija ne može, ni pod kojim okolnostima, zameniti odgovornost vozača tokom vožnje.

Vozač mora uvek prilagoditi vožnju svom stanju budnosti, bez obzira na pokazatelje u sistemu.

Poglavlje

Upozorenje na pažnju vozača

<?xml version="1.0" standalone="yes"?>

Uvod

warning

Ova funkcija je dodatna pomoć u vožnji u slučaju rizika od ometanja. Funkcija ne radi na vozilu. Funkcija ne može, ni pod kojim okolnostima, zameniti odgovornost vozača tokom vožnje.

Vozač mora uvek prilagoditi vožnju svom stanju budnosti, bez obzira na pokazatelje u sistemu.

Poglavlje

Aktivno kočenje u vanrednoj situaciji

<?xml version="1.0" standalone="yes"?>

Na osnovu informacija sa kamere 1 i radara 2 sistem određuje udaljenost između vašeg vozila i:

  • vozila koje se nalazi ispred u istoj traci;

ili

Poglavlje

Upozorenje za bezbednu udaljenost

<?xml version="1.0" standalone="yes"?>

Koristeći informacije sa radara 2 i kamere 1, ova funkcija obaveštava vozača o vremenskom intervalu između njegovog vozila i vozila koje se nalazi ispred, tako da se može održati bezbedan zaustavni put između dva vozila.

Poglavlje