Active driver assist

<?xml version="1.0" standalone="yes"?>

Active driver assist היא מערכת עזרי נהיגה שיש להשתמש בה באזורים שאינם עירוניים, בעת נסיעה בכבישים רחבים, עם קווי הפרדה נראים לעין.

המערכת כוללת אם הפונקציות בקרת שיוט אדפטיביתStop and Goבקרת שיוט אדפטיבית וכן שמירה על מרכז נתיב הנסיעה.

פרק

בקרת שיוט אדפטיבית

<?xml version="1.0" standalone="yes"?>

בהתאם למידע מנתוני הרדאר או המצלמה, פונקציית בקרת השיוט האדפטיבית (או פונקציית בקרת שיוט אדפטיבית Stop and Go בכלי רכב עם תיבת הילוכים אוטומטית)מאפשרת לשמור על מהירות הנסיעה שנבחרה (המכונה מהירות שיוט) תוך שמירה על מרחק בטוח מהרכב שנוסע מלפנים באותו נתיב.

פרק

בקרת שיוט

<?xml version="1.0" standalone="yes"?>

פונקציית בקרת השיוט שולטת במנוע ובמערכת הבלמים כדי לעזור לך לשמור על מהירות הנסיעה שבחרת, הנקראת מהירות השיוט.

ניתן לקבוע מהירות שיוט בכל טווח שגבוה מ-30 קמ"ש.

tip

בהתאם לרכב, אפשר לקשר את פונקציית בקרת השיוט לפונקציית "זיהוי התמרורים" איתור תמרורים.

פרק

מגביל מהירות

<?xml version="1.0" standalone="yes"?>

פונקציית מגביל המהירות שולטת במנוע ובמערכת הבלמים כדי לעזור לך לא לחרוג ממהירות הנסיעה שבחרת, הנקראת המהירות המוגבלת.

tip

בהתאם לרכב, אפשר לקשר את פונקציית מגביל המהירות לפונקציית "זיהוי התמרורים" איתור תמרורים.

פרק

בלימת חירום אקטיבית בהילוך אחורי

<?xml version="1.0" standalone="yes"?>

בנוסף לפונקציה "עזר חניה" בקרת מרחק חניה והשימוש במידע מארבעת החיישנים המרכזיים המותקנים בחלקו האחורי של הרכב, המערכת מזהה עצמים קבועים מאחורי הרכב. אם קיימת סכנה משמעותית של התנגשות, המערכת גורמת לרכב לבלום באופן אוטומטי.

פרק

איתור תמרורים

<?xml version="1.0" standalone="yes"?>

המערכת מציגה מגבלות מהירות בלוח המחוונים בהתאם לתמרורים שזוהו בצד הכביש.

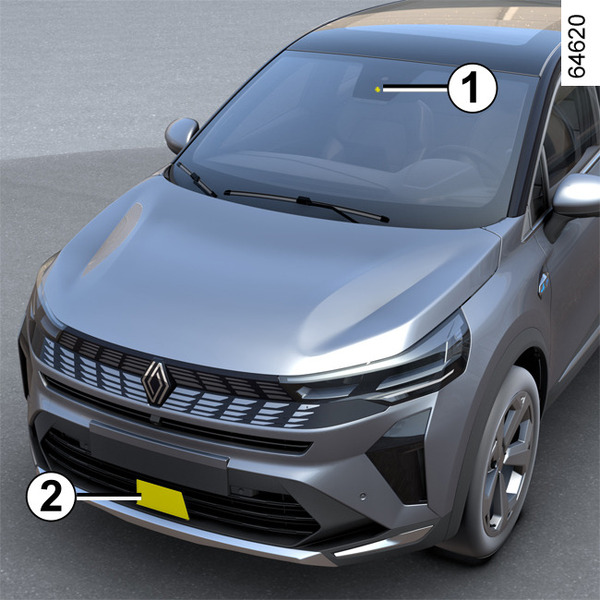
היא עושה שימוש בעיקר בנתונים שמתקבלים מהמצלמה 1, המותקנת מאחורי השמשה הפנימית.

בהתאם למדינה, המערכת משתמשת גם במידע ממינוי למפה כדי לפרש שלטים מסוימים (כניסה לעיר וכו').

פרק

אזהרת עירנות לנהג

<?xml version="1.0" standalone="yes"?>

אזהרת עירנות הנהג היא פונקציה שמנתחת את התנהגות הנהג (סגנון נהיגה, היגוי הרכב וכו') ומזהירה אותו אם קיים סיכון של הירדמות.

היא לוקחת בחשבון סימנים כגון:

פרק

בלימת חירום פעילה

<?xml version="1.0" standalone="yes"?>

באמצעות מידע מהמצלמה 1 ומהמכ"ם 2, המערכת קובעת את המרחק של הרכב:

  • מהרכב שלפנים באותו נתיב;

או

פרק

התראה על מרחק בטוח

<?xml version="1.0" standalone="yes"?>

בעזרת שימוש במידע שנאסף מהמכ"ם 2 ומהמצלמה 1, פונקציה זו מיידעת את הנהג על מרווחי הזמן בין הרכב שלו לבין הרכב שלפניו, כדי לשמור על מרחק עצירה בטוח בין שני כלי הרכב.

הפונקציה מופעלת במהירות נסיעה של כ-30 קמ"ש.

פרק