מערכת עזר אקטיבית לנהג

<?xml version="1.0" standalone="yes"?>
מבוא

Active driver assist היא מערכת עזר לנהג שמיועדת לשימוש מחוץ לאזורים בנויים, על כבישים רחבים, עם קווי הפרדה נראים לעין.

מערכת זו מורכבת מהפונקציה 'בקרת שיוט 'אדפטיבית'בקרת שיוט אדפטיבית וכן מהפונקציה 'שמירה על מרכז נתיב הנסיעה'.

פרק

בקרת שיוט אדפטיבית

<?xml version="1.0" standalone="yes"?>

מבוא

בהתבסס על מידע מנתוני חיישן הרדאר או המצלמה, פונקציית בקרת השיוט האדפטיבית (או פונקציית בקרת השיוט האדפטיבית Stop and Go בכלי רכב שבהם מותקנת תיבת הילוכים אוטומטית) מאפשרת לשמור על המהירות שנבחרה (מכונה 'מהירות השיוט') תוך שמירה על מרחק בטוח מהרכב שנוסע מלפנים באותו נתיב.

פרק

בקרת שיוט

<?xml version="1.0" standalone="yes"?>

פונקציית בקרת השיוט שולטת במנוע ובמערכת הבלמים כדי לעזור לך לשמור על מהירות הנסיעה שבחרת, הנקראת מהירות השיוט.

אפשר לקבוע מהירות שיוט בכל טווח שעולה על:

פרק

מגביל מהירות

<?xml version="1.0" standalone="yes"?>

פונקציית מגביל המהירות שולטת במנוע ובמערכת הבלמים כדי לעזור לך לא לחרוג ממהירות הנסיעה שבחרת, הנקראת המהירות המוגבלת.

ניתן להפעיל את פונקציית מגביל המהירות ממהירות נסיעה של 0 קמ"ש.

פרק

איתור תמרורים

<?xml version="1.0" standalone="yes"?>

המערכת מציגה מגבלות מהירות בלוח המחוונים בהתאם לתמרורים שזוהו בצד הכביש.

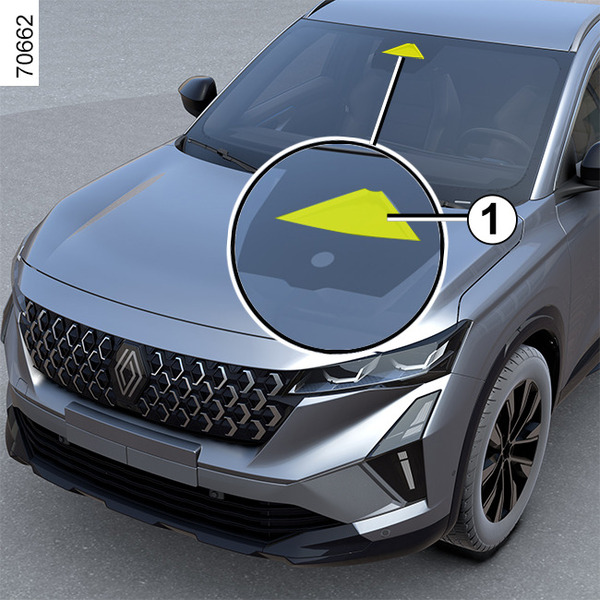
היא עושה שימוש בעיקר בנתונים שמתקבלים מהמצלמה 1, המותקנת מאחורי השמשה הפנימית. בהתאם למדינה, המערכת משתמשת גם במידע ממינוי למפה כדי לפרש שלטים מסוימים (כניסה לעיר וכו').

פרק

אזהרה – עייפות הנהג

<?xml version="1.0" standalone="yes"?>

מבוא

warning

הפונקציה מהווה תוסף עזר נהיגה במקרה שקיימת סכנת עייפות. הפונקציה אינה פועלת ברכב. בשום מקרה, הפונקציה לא יכולה להחליף את האחריות של הנהג במהלך הנסיעה.

הנהג מוכרח תמיד להתאים את הנהיגה למצב העירנות שלו, ללא קשר לחיוויי המערכת.

פרק

אזהרה – תשומת לב הנהג

<?xml version="1.0" standalone="yes"?>

מבוא

warning

הפונקציה מהווה תוסף עזר נהיגה במקרה שמזוהה סכנת עייפות של הנהג. הפונקציה אינה פועלת ברכב. בשום מקרה, הפונקציה לא יכולה להחליף את האחריות של הנהג במהלך הנסיעה.

הנהג מוכרח תמיד להתאים את הנהיגה למצב העירנות שלו, ללא קשר לחיוויי המערכת.

פרק

בלימת חירום פעילה

<?xml version="1.0" standalone="yes"?>

באמצעות מידע מהמצלמה 1 ומהמכ"ם 2, המערכת קובעת את המרחק של הרכב:

  • מהרכב שלפנים באותו נתיב;

או

  • מכל רכב מתקרב בהקשר של תמרון כדי לשנות כיוון;

או

פרק

התראה על מרחק בטוח

<?xml version="1.0" standalone="yes"?>

בעזרת שימוש במידע שנאסף מהמכ"ם 2 ומהמצלמה 1, פונקציה זו מיידעת את הנהג על מרווחי הזמן בין הרכב שלו לבין הרכב שלפניו, כדי לשמור על מרחק עצירה בטוח בין שני כלי הרכב.

הפונקציה מופעלת כשמהירות הנסיעה של הרכב היא בין כ-30 ל-180 קמ"ש.

פרק